바닷물을 콘크리트로 바꾸는 216대의 로봇 바지선, 일주일 만에 해상도시의 바닥을 깔다
2032년경 수백 대의 무인 로봇 바지선이 해수와 저탄소 바인더를 현장에서 혼합해 다공성 해상 플랫폼을 일주일 안에 축조할 전망입니다. 핵심은 3D 콘크리트 프린팅, 분산형 군집 제어, 수중 anti-washout 재료 기술의 결합입니다.
Prediction Factsheet
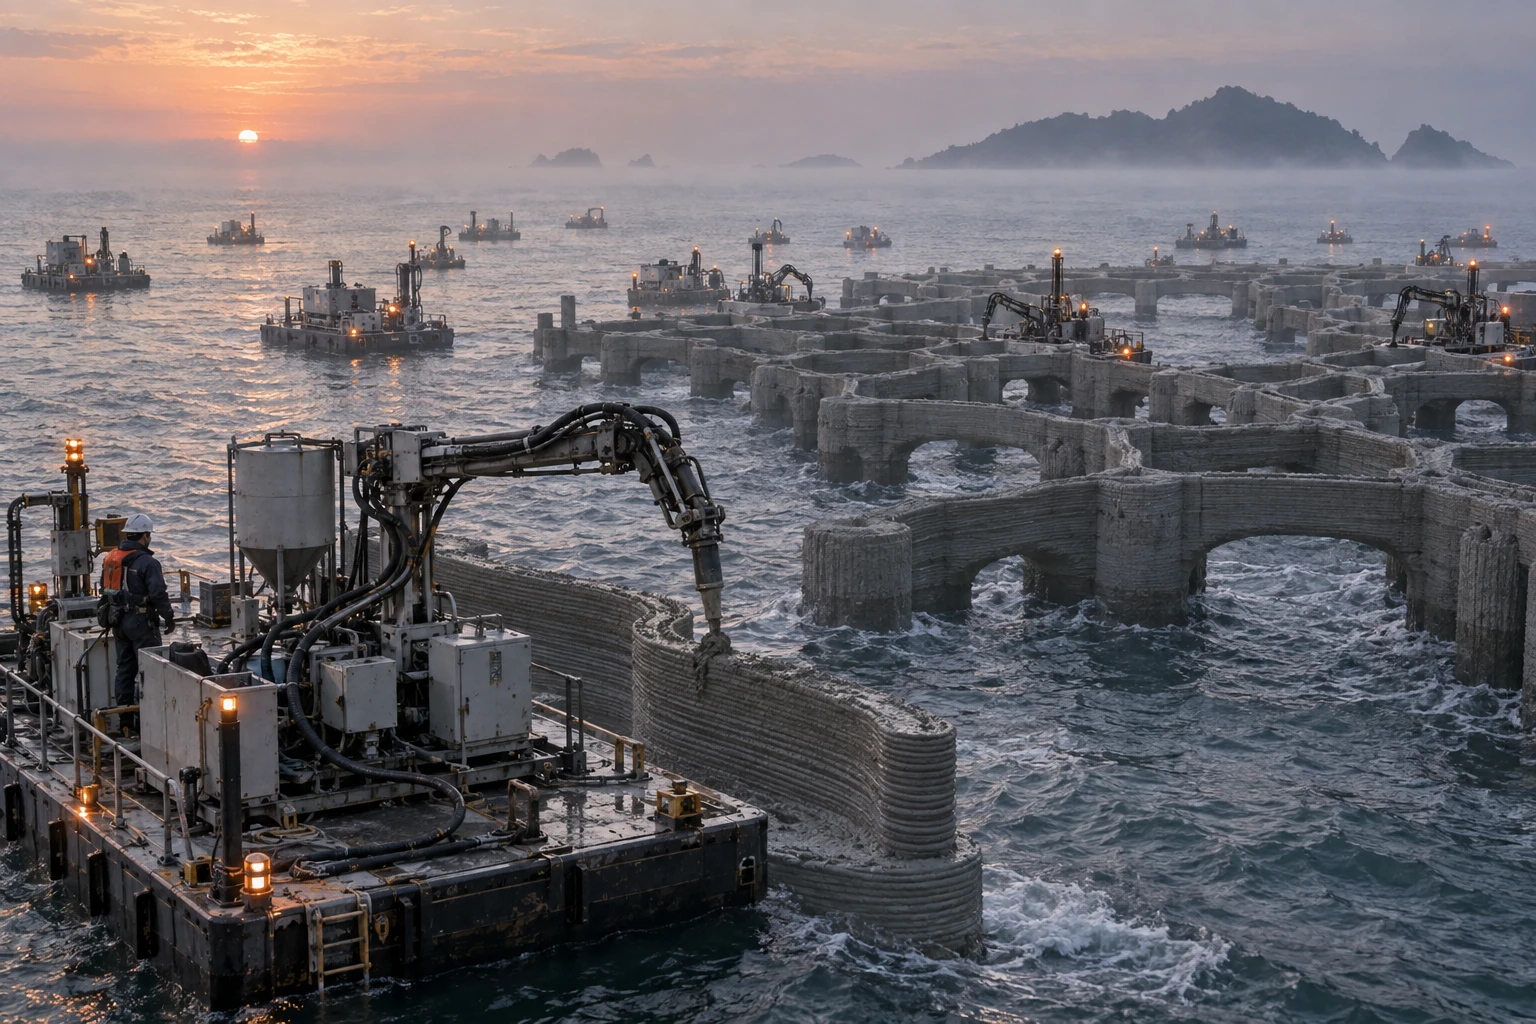
1. Future Diary (2032년 9월 17일, 인천 옹진군 덕적도 남서쪽 18km 청해-1 해상 건설구역)
‘우리는 섬을 쌓는 게 아니라 파도가 지나갈 길까지 설계하고 있습니다.’ — 청해-1 현장 총괄 엔지니어 도현우
새벽 5시 42분, 수평선 위에 낮게 깔린 안개 사이로 주황색 항법등 216개가 차례로 켜졌다. 로봇 바지선들은 예인선처럼 줄을 맞춰 움직이지 않았다. 각자 12m 길이의 작업 셀을 맡고 앞선 바지선의 초음파 반사값과 뒤쪽 파형을 공유하며 천천히 위치를 고쳤다. 바닷물이 철제 선체를 두드리는 둔탁한 소리 위로 펌프 모터의 일정한 진동이 겹쳤다. 공기에는 짠 냄새와 젖은 시멘트 냄새가 함께 떠돌았다.
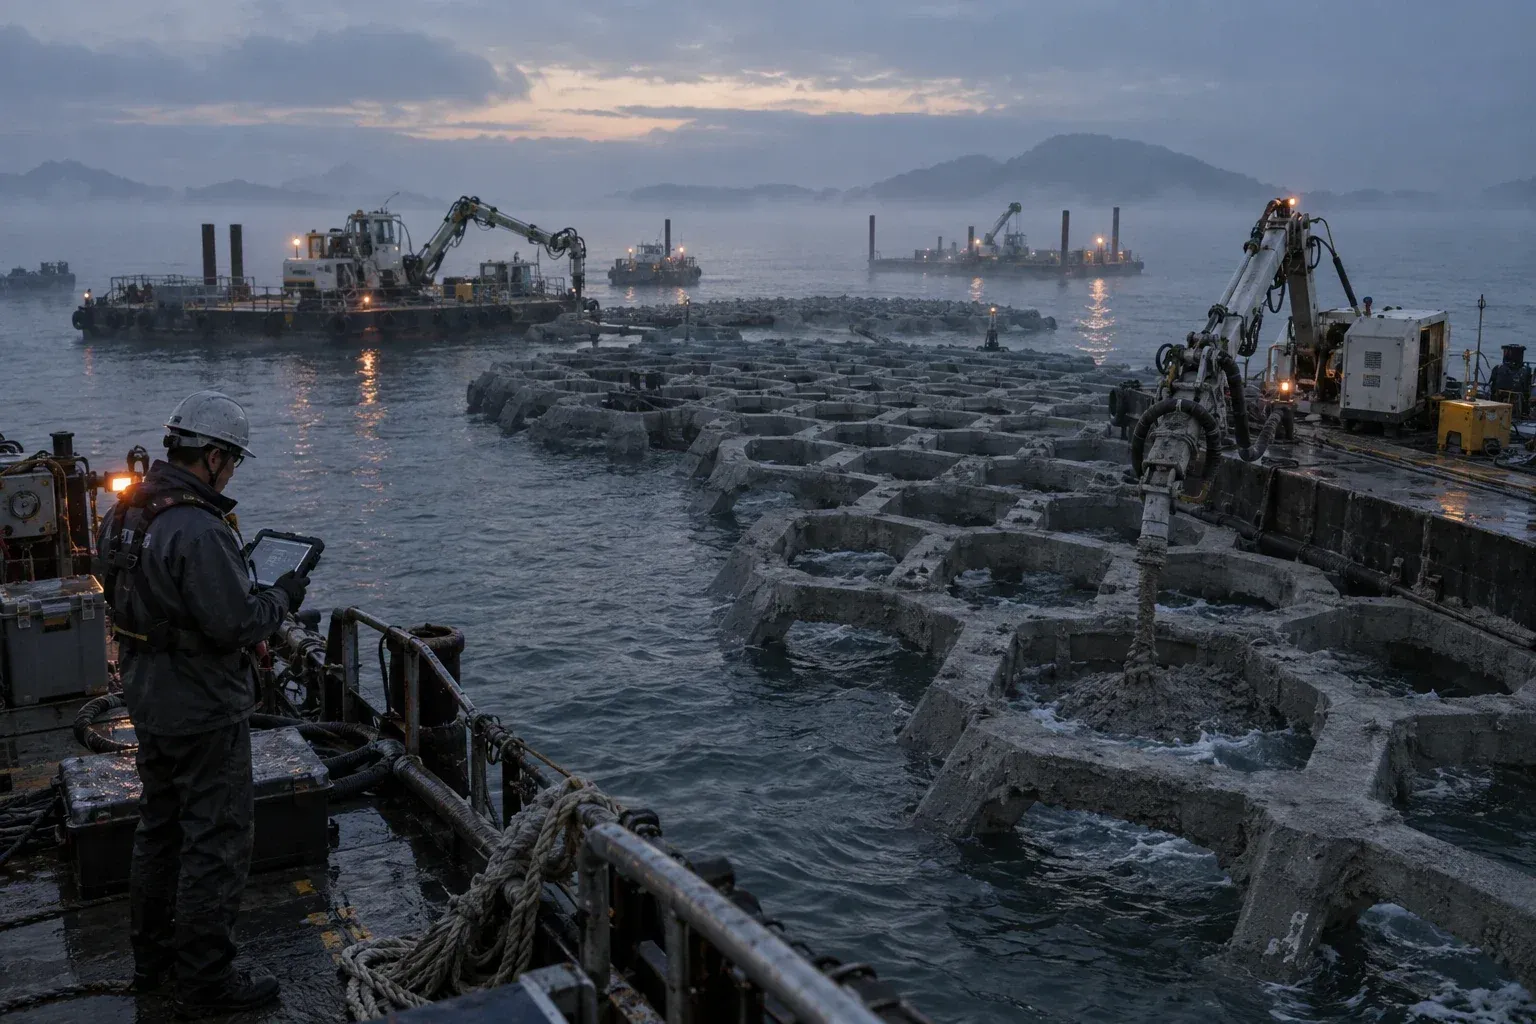
도현우 엔지니어는 방수 태블릿 화면에서 120m×100m 크기의 청해-1 플랫폼을 내려다봤다. 화면 속 구조물은 완전한 덩어리가 아니라 벌집처럼 연결된 42% 공극률의 격자였다. 초록색은 정상 출력 구간, 노란색은 층간 온도와 유속을 다시 계산하는 구간, 붉은색은 검사 로봇이 접근 중인 구간이었다. 그가 손가락으로 남동쪽 모서리를 두 번 누르자 14번 셀의 세 바지선이 작업을 멈추고 80cm 북쪽으로 물러났다. 잠시 뒤 파도골이 지나가자, 주변 로봇들이 빈 공간을 나눠 맡았다.
‘오늘 바람이 예상보다 초속 1.8m 더 강해요.’ 현장 관제실의 해양기상 담당자가 말했다. 도현우 엔지니어는 고개를 끄덕이며 출력 속도를 시간당 2.4m에서 1.7m로 낮췄다. 이곳의 인공지능은 하나의 거대한 중앙 조종 시스템이 아니다. 각 바지선은 위치, 재료 점도, 노즐 압력, 주변 선박의 속도를 확인하고 작업 토큰을 서로 교환하며 다음 행동을 결정한다. 위성 통신이 끊겨도 최대 11분 동안은 수중 음향 통신과 근거리 광학 신호만으로 작업을 이어간다.
해수는 바지선 내부의 혼합 탱크에서 현장 채취 모래, 제철 부산물 기반 저클링커 결합재, 실리카계 미분말, 섬유보강재와 섞였다. 두 개의 노즐에서 나오는 재료는 한 줄로 합쳐지기 직전에 촉진제가 주입됐다. 바닷물 속에서는 재료가 퍼지지 않도록 anti-washout 첨가제가 작동했고 굳기 전에는 펌핑할 수 있을 만큼 흐르다가 노즐을 빠져나온 뒤 20분 안에 형태를 잡도록 설계됐다.
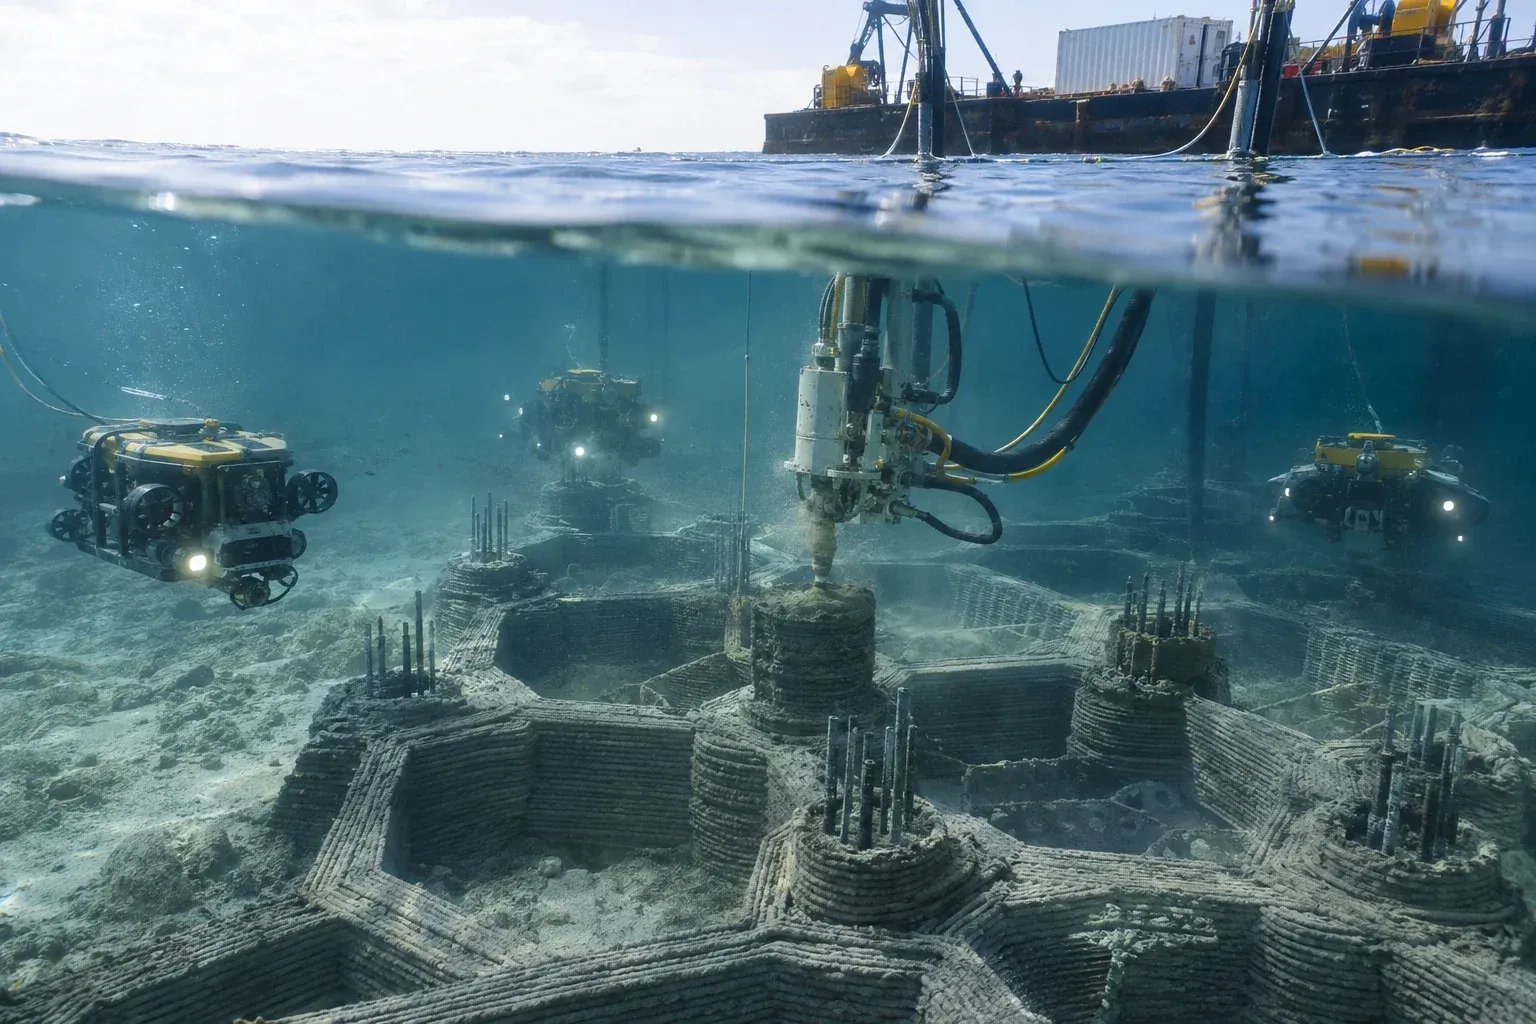
오전 9시 16분, 수중 검사 드론 한 대가 출력면 아래로 내려갔다. 드론의 파란 조명이 아직 굳지 않은 층 사이를 훑었다. 카메라에는 얇은 회색 실선과 검은 현무암 섬유가 교차하는 모습이 보였다. 드론 조종사 박민재는 조종 콘솔의 진동을 손바닥으로 느끼며 말했다. ‘3번 층 북쪽 모서리, 공극이 6mm 커졌습니다.’ 도현우 엔지니어는 해당 셀의 바인더 투입량을 4% 늘리고 인접한 두 로봇의 노즐 간격을 3cm 좁혔다.
7일째 밤, 청해-1의 첫 플랫폼이 완성됐다. 216대가 쌓은 재료는 약 2만4천㎥, 표면적은 1만2천㎡였다. 하지만 완공식에서 사람들이 걸어 올라간 곳은 섬의 중앙이 아니었다. 조수 흐름이 통과하는 채널, 해조류가 붙을 수 있는 거친 외벽, 어류가 숨을 수 있는 저층 공동이 먼저 공개됐다. 도시는 그 위에 올라갈 예정이지만 바닥은 처음부터 사람만을 위해 만들어지지 않았다.
2. 핵심 요약 (Quick Overview & TL;DR)
| 항목 | 내용 |
|---|---|
| 핵심 기술 | 무인 로봇 바지선 군집, 해수 혼합 저탄소 바인더, 수중 3D 콘크리트 프린팅, 디지털 트윈 기반 분산 제어 |
| 예상 상용화 시점 | 2032년: 항만·방재·해상에너지용 1~2ha급 플랫폼 실증. 대규모 주거도시는 2034년 이후가 현실적 |
| 현재 기술 수준 (2026) | 개별 요소는 실험실·시제품·소규모 실증 단계. 해수 재료, 수중 출력, 자율 로봇 조립이 하나의 해상 시스템으로 통합되지는 않음 |
| 결정적 패러다임 전환 | 건설 현장이 육지의 고정된 작업장이 아니라 스스로 위치를 바꾸고 재계획하는 이동형 제조 네트워크로 변함 |
| 주요 기술적 동력 | 건설 노동력 부족, 해상풍력·방재 인프라 확대, 해수와 현장 골재 활용, 분산형 로봇 제어 기술의 성숙 |
| 해결 과제 | 염해 내구성, 층간 접착, 파랑과 조류, 보강재 삽입, 해양생태 영향, 보험·책임·인허가 체계 |
3. 현재 상황 및 기술적 토대 (2026년 기준)
핵심 원천 기술 및 메커니즘 (원리 및 기술 아키텍처 상세)
이 기술은 단순히 대형 3D 프린터를 바다에 띄우는 방식이 아니다. 네 개의 계층이 동시에 작동해야 한다.
첫째는 해저와 파랑을 읽는 측량 계층이다. 위성 위치정보, 관성항법장치, 다중빔 음향측심기, 수중 카메라, 수압 센서가 해저 지형과 퇴적물 상태를 실시간으로 갱신한다. 각 로봇은 전체 현장의 정밀 지도를 계속 보유하지 않고 자신이 맡은 작업 셀과 인접 셀의 상태를 우선 계산한다. 이 방식은 통신량과 중앙 서버 의존도를 줄인다.
둘째는 재료 계층이다. 2025년 연구에서 3.5% 염도의 인공 해수를 사용한 3D 콘크리트는 수화와 초기 강도 발현이 빨라졌지만 작업 가능 시간이 짧아지고 수축이 커졌다. 따라서 2032년형 재료는 해수를 단순히 담수와 교체하는 것이 아니라 저클링커 결합재와 광물성 부산물, 고성능 감수제, anti-washout 첨가제, 지연제와 촉진제를 노즐 앞에서 정밀하게 조합하는 2K 또는 3K 시스템이 될 가능성이 높다.
수중 출력에서는 재료가 물에 씻겨 나가지 않으면서도 펌프를 통과해야 한다. 2025년 수중 출력 연구는 anti-washout 첨가제 2%와 설포알루미네이트 시멘트 25% 조합을 시험했고 해수 속에서 출력한 시편의 28일 압축강도는 공기 중 출력 시편의 1.02배, 휨강도는 5% 낮은 수준을 보였다. 이는 가능성을 보여주지만 실험실 시편의 결과를 파랑과 반복 하중을 받는 대형 플랫폼에 그대로 적용할 수 있다는 뜻은 아니다.
셋째는 구조 계층이다. 바닷속에 거대한 콘크리트 덩어리를 붓는 대신, 하중이 집중되는 곳에는 폐쇄형 셀과 리브를 배치하고 물이 통과해야 하는 곳에는 개방형 격자를 둔다. 각 출력 층에는 연속 섬유, 현무암 섬유 또는 스테인리스 보강재가 삽입되며 수직 보강재는 출력 중 형성된 채널에 나중에 끼워 넣고 그라우트로 고정하는 방식이 유력하다. ETH Zurich가 개발한 2K 콘크리트 잉크와 6축 로봇팔, 보강재를 포함한 출력 기법은 이 구조 설계의 중요한 선행 사례다.
넷째는 군집 제어 계층이다. 작업관리 시스템은 전체 플랫폼을 수천 개의 출력 셀로 나누고 각 셀을 재료 공급, 출력, 표면 다짐, 수중 검사, 수리 작업으로 분리한다. 로봇 한 대가 고장 나면 주변 로봇이 작업을 가져간다. NASA ARMADAS가 보여준 모듈 조립 방식처럼 구조물 자체의 규칙성과 연결부를 로봇의 측량 기준으로 사용하면 값비싼 전역 측량 시스템을 줄일 수 있다. 해상에서는 여기에 충돌 회피, 선박 통항, 파랑 예측, 닻 또는 동적 위치제어가 추가된다.
KAIST와 RIST 연구는 수직 출력 재료가 노즐에 들어갈 때 약 85Pa 이하의 초기 항복응력을 갖고 20분 뒤에는 약 240Pa까지 올라가야 형상 안정성을 확보할 수 있음을 제시했다. 이런 수치 기반의 재료 제어가 바지선마다 자동화되어야 일주일 단위의 연속 출력이 가능하다.
글로벌 선도 기관 및 산업계 동향 (주요 대학, 기업, 연구소의 실증 현황)
NASA Ames Research Center의 ARMADAS는 단순한 로봇 여러 대가 정해진 순서로 움직이는 시스템을 넘어 소형 로봇들이 구조물을 측량 기준으로 삼아 대형 격자를 조립하는 분산형 건설 모델을 개발하고 있다. NASA의 VaultBot 연구도 46개 블록으로 하중을 지지하는 아치 구조를 자율 조립하며 고장 블록을 교체하는 시나리오를 검증했다.
MIT CSAIL과 Harvard Wyss Institute가 발전시킨 TERMES 계열 연구는 제한된 능력을 가진 동일한 로봇들이 블록의 형태와 지역 규칙을 이용해 구조물을 집단적으로 조립하는 방식을 제시했다. 이 접근은 해상 건설에서 중요한 방향을 보여준다. 비싸고 복잡한 로봇 한 대보다 고장 나도 전체 작업이 멈추지 않는 다수의 단순 로봇이 바다에 더 적합할 수 있기 때문이다.
ETH Zurich의 Block Research Group은 Striatus 프로젝트에서 구조 해석, 컴퓨터 설계, 2K 콘크리트 잉크, 6축 로봇 프린팅을 통합했다. 이는 해상 플랫폼이 단순한 층층이 쌓기보다 하중 흐름에 맞춘 곡면, 리브, 아치, 모듈 연결부를 출력해야 한다는 점을 보여준다.
KAIST와 RIST는 보강재를 포함한 수직 프리캐스트 출력과 유변학적 제어를 연구하고 있다. 국내에서는 이러한 기술이 해상풍력 기초, 부유식 항만, 방파제 보수, 섬 지역 물류 인프라와 결합할 가능성이 높다.
Woods Hole Oceanographic Institution은 수 시간에서 수 주 동안 작동하는 자율 수중 로봇과 자율 수상정, 음향 통신 기술을 운용해 왔다. 해저를 정밀하게 검사하고 출력면의 균열과 탁도 변화를 지속적으로 감시하는 하위 시스템은 기존 해양 관측 로봇에서 출발할 수 있다.
4. 실현 가능성을 높이는 동력 vs 극복해야 할 난제
🚀 기술 실현을 앞당기는 핵심 동력 (Key Drivers)
1. 건설 인력 부족과 위험 작업의 자동화
해상풍력 기초, 항만 확장, 방재 구조물은 잠수사와 대형 크레인에 의존해 왔다. 로봇 바지선은 악천후가 아니면 24시간 작업할 수 있고 사람이 들어가기 어려운 탁한 물속에서 출력과 검사를 동시에 수행한다. 인간은 해상 관제, 재료 품질관리, 최종 승인에 집중하게 된다.
2. 해수와 현장 골재를 활용하는 물류 혁신
건설용 담수와 육상 골재를 바다로 운반하는 비용은 플랫폼 규모가 커질수록 급증한다. 해수와 현장에서 선별한 모래, 재활용 골재, 제철 부산물 기반 결합재를 활용하면 운송량을 줄일 수 있다. 다만 해저 모래 채취가 새로운 생태 훼손으로 이어지지 않도록 채취량과 위치를 별도로 관리해야 한다.
3. 분산형 로봇의 가격 하락과 디지털 트윈의 보급
자율주행 선박, 수중 드론, 위성 통신, 엣지 컴퓨팅이 이미 해양 관측과 물류에 사용되고 있다. 2030년 전후에는 바지선 한 대의 능력을 제한하더라도 수백 대를 운용하는 편이 경제적으로 유리해질 수 있다. 디지털 트윈은 출력 전 재료량을 계산하는 설계 도구에서 출력 중 파랑·점도·구조 변형을 반영하는 운영 시스템으로 확장될 것이다.
⚠️ 넘어야 할 기술적·제도적 장벽 (Bottlenecks)
1. 염해와 반복 하중에 대한 30년 내구성
해수는 초기 수화를 촉진하지만 염화물은 철근 부식을 일으킬 수 있다. 3D 출력물은 층간 경계와 방향성 때문에 주조 콘크리트와 다른 파괴 거동을 보인다. 따라서 해상 플랫폼에는 스테인리스 또는 비금속 보강재, 표면 보호층, 센서 기반 균열 추적, 교체 가능한 모듈 설계가 필요하다.
2. 파랑 속에서의 정밀 출력과 통신 장애
육상 프린터의 기준면은 고정되어 있지만 바다에서는 바지선과 노즐이 함께 흔들린다. 파고가 커지면 층 두께와 위치 오차가 동시에 증가한다. 로봇은 파랑의 위상에 맞춰 노즐 속도를 조정하고 출력하지 않는 순간에는 작업 셀을 비워야 한다. 위성 통신이 끊겨도 안전 정지와 로컬 재계획이 작동해야 한다.
3. 인공섬의 법적 책임과 생태적 비용
해상 플랫폼은 항만, 어업, 군사, 해저 케이블, 해상풍력 구역과 충돌할 수 있다. 인공 구조물이 어류의 은신처가 될 가능성은 있지만 외래종의 이동 통로가 되거나 탁도와 퇴적을 늘릴 수도 있다. 사업자는 출력 속도보다 먼저 해저 생태 기준선, 철거 계획, 탄소·자원 회계, 사고 시 책임 주체를 제출해야 한다.
5. 산업 생태계 및 사회적 파급 효과 (Impact Analysis)
1) 관련 산업 지형 및 비즈니스 모델 변화
건설사는 장비를 임대하는 EPC 기업에서 로봇 군집 운영사로 변한다. 고객은 완성된 방파제나 플랫폼을 구매하는 대신, 해상 건설 용량을 주 단위로 구독할 수 있다. 계약에는 출력 면적, 목표 강도, 허용 오차, 생태 모니터링 데이터, 철거 옵션이 함께 포함된다.
새로운 핵심 사업자는 다섯 종류로 나뉜다. 해수용 바인더와 첨가제를 공급하는 재료 기업, 바지선과 노즐을 제작하는 로봇 조선소, 해저 측량과 디지털 트윈을 운영하는 데이터 기업, 구조물의 장기 건전성을 보증하는 보험사, 해양 생태 데이터를 인증하는 독립 평가기관이다.
대형 건설 현장의 경쟁력도 보유 장비 수보다 고장 대응 알고리즘과 재료 데이터에 의해 결정된다. 어느 바지선이 어떤 유속과 염도에서 어떤 압력으로 출력했는지 기록한 데이터가 구조물의 품질 증명서이자 보험료 산정 자료가 된다.
시멘트와 강철은 건설 부문의 중요한 내재 탄소 배출원이다. 따라서 저탄소 바인더가 실제로 배출량을 줄이려면 결합재 생산뿐 아니라 바지선 연료, 골재 운송, 유지보수, 폐기와 철거까지 포함한 전과정 평가가 필요하다. 바닷물을 쓴다는 이유만으로 자동으로 친환경 건설이 되는 것은 아니다.
2) 개인의 삶과 노동 환경의 재편
해상도시가 현실화되면 주거와 업무 공간은 해안선에서 멀어질 수 있다. 해상 플랫폼은 주거지라기보다 데이터센터, 수소 생산, 해상풍력 유지보수, 기후 피난 시설, 양식장과 결합된 복합 인프라로 먼저 확산될 가능성이 크다. 주민은 육지와의 이동 시간을 줄이기 위해 자율 전기선과 드론 물류를 이용하게 된다.
건설 노동은 사라지기보다 형태가 바뀐다. 잠수와 용접 중심의 직무는 줄어드는 대신, 해양 로봇 정비사, 재료 유변학 관리자, 군집 작업 감독자, 수중 영상 판독자, 생태 영향 감사관이 늘어난다. 한 명의 관제자가 수십 대를 감시할 수 있지만 최종 안전 승인에는 여전히 고도의 현장 경험이 필요하다.
반대로 해상 인프라의 소유권이 소수 기업에 집중되면 새로운 공간 불평등이 생길 수 있다. 항만과 어장에 대한 접근권, 해상도시 입주권, 바닷물과 해저 골재의 사용권을 누가 갖는지가 기술보다 더 큰 사회적 갈등이 될 수 있다.
6. 자주 묻는 질문 (FAQ)
Q1. 2032년에 실제로 완전한 해상도시가 완성되나요?
A. 가능성이 높은 것은 완전한 도시가 아니라 1~2ha 규모의 항만·방재·해상에너지용 기초 플랫폼 실증입니다. 주거·상업 시설을 포함한 대형 해상도시는 2034년 이후로 보는 편이 현실적입니다.
Q2. 바닷물만으로 콘크리트를 만들 수 있나요?
A. 바닷물만으로는 불가능합니다. 해수, 저클링커 결합재, 골재, 감수제, anti-washout 첨가제, 촉진제와 보강재를 정밀하게 조합해야 합니다. 해수는 초기 강도 발현을 빠르게 할 수 있지만 작업 시간을 줄이고 수축과 부식 위험을 키울 수 있습니다.
Q3. 수백 대의 로봇 바지선이 서로 충돌하지 않을 수 있나요?
A. 조건부로 가능합니다. 중앙 인공지능 하나가 전체를 조종하는 방식이 아니라 각 로봇이 작업 셀과 이웃 로봇의 상태를 공유하는 분산형 제어가 필요합니다. 통신 두절 시 안전 정지, 중복 센서, 인간의 비상 정지 권한, 충돌 회피 규칙이 법적 운항 기준으로 포함되어야 합니다.
실현 가능성을 높이는 요인
- +해수 혼합 3D 프린팅은 초기 수화와 녹색강도를 높일 수 있으며 2025년 연구에서 해수 혼합재가 조기 강도 발현을 가속하는 현상이 확인됐습니다.
- +NASA ARMADAS는 소형 로봇 세 대가 수백 개의 모듈을 자율 조립하고 256개 격자 구조물을 95% 이상의 시제품 성공률로 구축한 사례를 제시했습니다.
실현을 가로막는 장애 요인
- -해상 플랫폼은 출력 콘크리트만으로 완성되지 않으며 철근·섬유보강재·기초 앵커·파랑 하중 설계가 필요해 구조 인증이 어렵습니다.
- -인공 구조물은 새로운 서식지를 만들 수도 있지만 외래종 확산, 탁도 증가, 자연 해저 훼손, 어업권 충돌을 일으킬 수 있습니다.
실현을 좌우할 핵심 변수
근거 및 참고 자료 (Evidence & Sources)
Robot Team Builds High-Performance Digital Structure for NASA
An Autonomous Vault-Building Robot System for Creating Spanning Structures
Setting new standards for 3D-printed concrete construction
Slipform-based vertical precast concrete printing with embedded reinforcement and hollow cross sections
Use of seawater as an accelerator in 3D printed concrete
Anti-washout cement-based material for under-seawater 3D concrete printing: Design, mechanical properties and microstructural analysis
Building Materials and the Climate: Constructing a New Future
Artificial reef footprint in the United States ocean
본 예측 리포트는 공개된 피어리뷰 학술 논문(arXiv, Nature, IEEE 등), 글로벌 선도 테크 기업 공식 로드맵, 특허 및 정부 통계 지표를 바탕으로 미래일기 기술편집국이 직접 교차 검증하여 작성했습니다.
미래일기는 ‘예측은 사실이 아니다(Prediction != Fact)’ 및 ‘철저한 근거 우선주의’ 원칙을 준수하며, 특정 미래 시점 도래 시 사후 적중 스코어를 투명하게 공개하고 변동 이력을 영구 보존합니다.
함께 주목해야 할 미래 예측
동일한 기술 분야와 연관 산업의 파생 예측입니다.
금요일이 사라진 뒤의 월요일: AI 자동화가 만든 주 32시간 사회
AI 에이전트와 산업용 로봇이 반복 업무와 조정 비용을 줄이면서 OECD 주요국은 임금 삭감 없는 주 32시간제를 법정 표준으로 채택하기 시작합니다. 승부처는 생산성 증가분을 근로시간 단축으로 전환할 제도 설계와 돌봄·현장 노동의 공백을 메울 운영 기술입니다.
쓰레기차가 사라진 도시, 2032년 세종은 폐기물을 분자 단위로 되돌린다
2032년경 지하 자동 흡입관, AI·촉각 로봇 선별, 플라스틱 분자 분해, 폐기물 에너지화가 결합해 도시 폐기물의 매립률을 0%로 낮출 가능성이 높습니다. 다만 이는 모든 쓰레기를 재활용한다는 뜻이 아니라 재사용·원료화·에너지 회수·광물화를 포함한 통합 자원화 체계입니다.
불길이 커지기 3분 전, 산불 현장에 나타난 자율 비행 소방 나노 드론 군집
AI 열화상 감시망이 발화 지점을 찾아내면 수천 대의 소형 자율 드론이 현장으로 날아가 산소 차단형 나노 폼과 지연제를 집중 투하한다. 2029년에는 대형 산불 전체가 아니라 산불 초기 3분 대응 시장부터 제한적 상용화가 시작될 가능성이 높다.